로봇이 단순 지도를 외워 돌아다니는 기계를 넘어, 사람처럼 공간에서의 '경험'을 기억하고 맥락을 이해하는 진정한 의미의 자율형 일상 비서로 진화하는 핵심기반이 될 기술이 개발됐다.
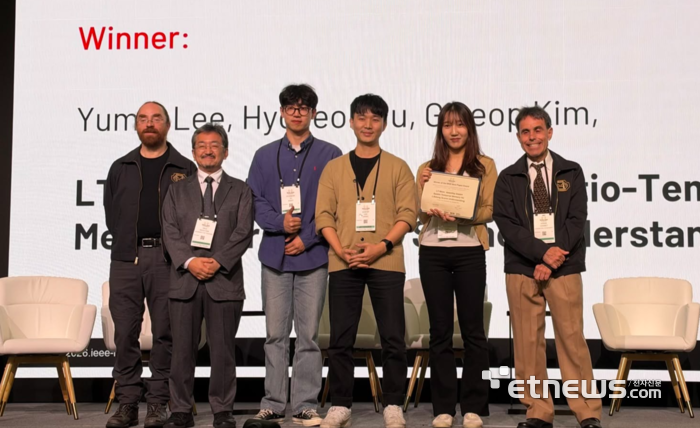
대구경북과학기술원(DGIST) 김기섭 로봇및기계전자공학과 교수연구팀이 로봇이 물체 위치 변화 이력을 축적해 기억하는 새로운 로봇 장기메모리시스템으로 지능형 로봇 분야 세계 최고 권위 국제학술대회인 'IEEE/RSJ IROS 2026'에서 '최우수 논문상(Best Paper Award)'을 수상했다고 7일 밝혔다.
IROS는 자율주행, 로봇 인지, 인공지능 등 로봇 기술 전반의 최신 성과를 다루는 대표적인 국제학술대회다. 이번 대회에 제출된 총 1933편의 논문 중 김 교수팀의 연구가 단독으로 최우수 논문에 선정되며, 장기간 변화하는 환경을 이해하는 로봇 인지 및 메모리 기술의 독창성과 우수성을 세계적으로 인정받았다.
기존 로봇 기술은 지도를 최신 상태로 갱신할 때 과거의 정보를 잃어버리거나, 서로 다른 시점에 본 물체를 동일한 대상으로 연결하지 못하는 한계가 있었다. 연구팀은 이를 해결하기 위해 로봇이 같은 공간을 여러 번 방문하며 물체의 위치 변화 이력을 축적하고 기억하는 새로운 로봇 장기 메모리 시스템인 'LT-Mem'을 개발했다.
이 시스템의 기반에는 연구팀이 자체 개발한 영상 기반 지도 구축 기술(MR.ScaleMaster)이 활용됐다. 라이다(LiDAR) 같은 별도의 센서 없이 로봇이 촬영한 비디오만으로 여러 시점의 관찰을 일관된 3차원 공간 좌표에 연결한다. 이를 통해 로봇은 자주 옮겨지는 의자와 오랫동안 고정된 가구를 구분하고, “이 의자가 그동안 어디에 있었는가?”와 같은 복잡한 질문에도 과거의 기억을 바탕으로 스스로 답할 수 있게 된다.
특히 이번 연구는 정밀한 공간 인지와 체계적인 메모리 관리를 결합해 인공지능의 데이터 처리 부담을 획기적으로 줄였다. 방대한 영상 기록을 매번 다시 해석해야 하는 기존 대규모 언어모델 방식과 비교해 약 16분의 1 수준의 데이터(토큰)만 사용하고도 훨씬 높은 추론 성능을 달성했다. 아울러 로봇의 장기 기억 능력을 체계적으로 검증하기 위한 새로운 평가 체계(LT-VQA)도 함께 제시해 관련 연구의 탄탄한 기반을 다졌다.
김기섭 교수는 “로봇이 현재의 공간을 단편적으로 인식하는 것을 넘어, 시간에 따른 변화까지 경험으로 축적하고 이해할 수 있는 장기 자율 시스템의 가능성을 열었다”며, “향후 가정용 서비스 로봇이나 물류 및 시설 관리 로봇 등 복잡한 환경에서 장기간 활동해야 하는 로봇 분야의 발전에 핵심적인 역할을 할 것”이라고 밝혔다.
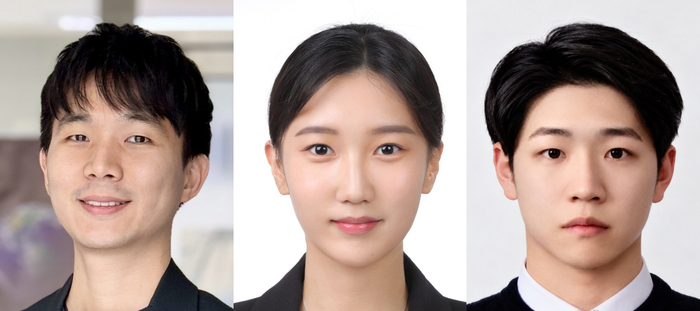
한편, 이번 연구는 과학기술정보통신부와 한국연구재단의 우수신진 연구사업 및 기초연구사업, 정보통신기획평가원(IITP)의 AI스타펠로우십 지원을 받아 수행됐다. 해당 논문은 김기섭 교수가 교신저자로, 이유민 석사과정생이 제1저자, 주효석 석박사통합과정생이 공동저자로 참여했다.
대구=정재훈 기자 jhoon@etnews.com